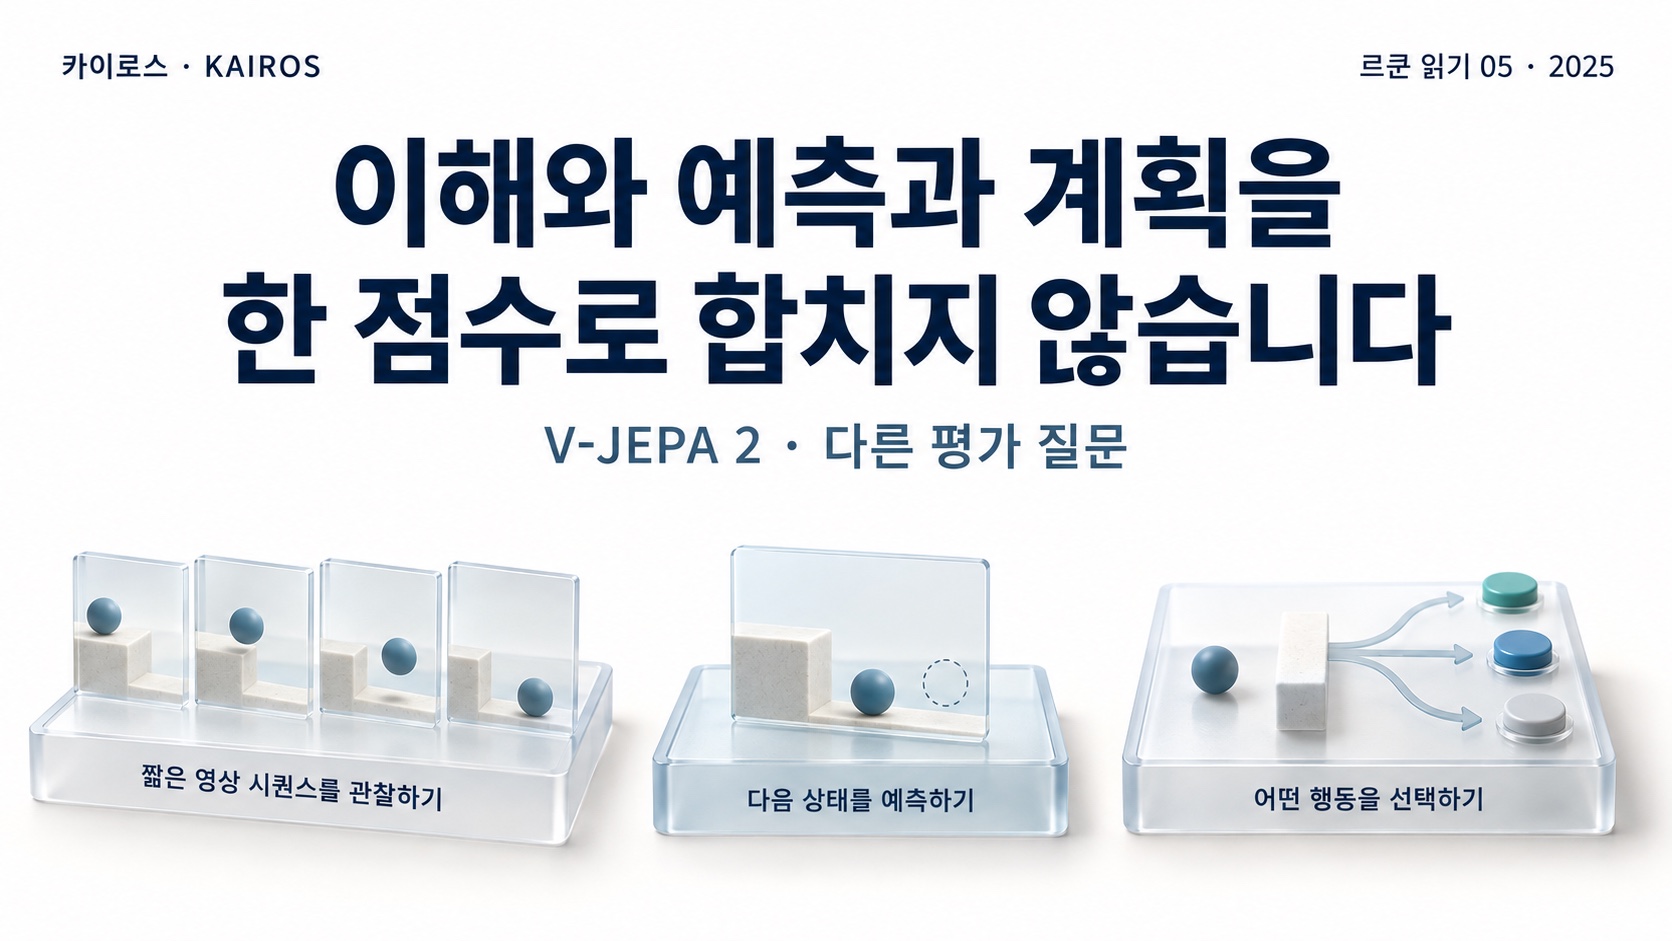
가상의 재고 에이전트는 현재 수량은 맞혀도 발주 뒤 입고 시간이나 예산을 고려한 계획을 틀릴 수 있습니다. 세 능력을 따로 시험해야 합니다. 얀 르쿤 읽기 05편은 Meta AI · V-JEPA 2 (2025)에서 이 질문의 출발점을 찾습니다.
원문이 보여 주는 범위
Meta AI는 V-JEPA 2의 비디오 이해, 이후 상황 예측, 로봇 행동 계획과 관련된 평가를 나눠 제시합니다.
공식 블로그의 결과는 해당 실험 조건에 묶여 있습니다. 모든 실제 환경의 안전한 자율 실행을 뜻하지 않습니다. 이 경계를 넘는 주장은 별도의 증거가 필요합니다.
업무에서는 무엇을 바꿀까요
여기서부터는 카이로스의 업무 적용 제안입니다. 업무 자동화를 현재 상태 읽기, 다음 상태 예상, 행동 순서 결정의 세 검사로 나눕니다. 현재 재고를 정확히 읽어도 입고 시간을 잘못 예상하면 발주 계획은 실패합니다. 총점 하나보다 어느 단계가 틀렸는지가 개선에 유용합니다. 연구 모델의 영상 평가와 재고 업무는 서로 다른 과제입니다.
판단을 나누는 질문
설명, 예측, 계획을 하나의 “이해 점수”로 합치면 어디서 실패했는지 보이지 않습니다. 장면을 올바르게 묘사해도 다음 변화를 틀릴 수 있고, 변화를 맞혀도 안전한 행동을 고르지 못할 수 있습니다. 업무 시험에서도 세 단계를 나눠 기록해야 수정할 지점을 찾을 수 있습니다.
이번 주 과제
현재 상태 이해, 다음 상태 예측, 행동 계획에 대해 각각 한 질문과 실패 기준을 만듭니다.
완료 기준은 다른 담당자가 입력·판정 기준·보류 이유를 보고 같은 결론에 도달할 수 있는지입니다. 근거가 부족하면 결론 대신 확인할 질문을 남깁니다.
이 글은 AI의 도움을 받아 작성했습니다. 원문의 주장과 카이로스의 해석을 구분했으며, 업무 장면은 합성 사례입니다.
AI의 도움을 받아 작성하고 원문 주장과 업무 해석을 구분했습니다. 대표 이미지는 카이로스가 생성한 개념 이미지이며 실제 연구 도식이 아닙니다.